• Tentang UGM
  • PIKA UGM
  • Sekolah Vokasi
  • Departemen TEDI
  • Fahmizal Blog
Universitas Gadjah Mada Menara Ilmu Otomasi
Departemen Teknik Elektro dan Informatika
Sekolah Vokasi Universitas Gadjah Mada
  • Beranda
  • Penelitian
    • Control and Automation System
    • Internet of Things (IoT)
    • Deep Learning
    • Robotics
      • Humanoid Robot
      • Self-driving Car Robot
      • Mobile Robot
      • Arm Manipulator Robot
      • Unmanned Aerial Robot
      • Underwater Robot
    • Covid-19
      • Face Shield
      • Ventilator
      • UVD Mobile Robot
      • UVC Box Sterilizer
    • Capstone Project
    • Publikasi
  • Berita
  • Artikel
  • Buku
  • Video
  • Tentang
    • Tim Menara Ilmu
    • Makna Logo
    • Kontak
  • Beranda
  • Artikel
Arsip:

Artikel

Analog atau Digital? Eksperimen PID Pengendali Level Air Ini Menunjukkan Keduanya Punya Keunggulan

Artikel Thursday, 29 October 2026

Dr. Ir. Fahmizal bersama tim mahasiswanya membangun pengendali PID analog dari op-amp dan membandingkannya dengan versi digital pada plant yang sama. Hasilnya: digital lebih cepat, analog lebih presisi.

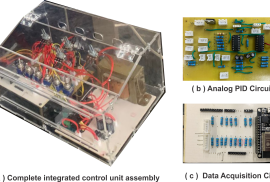
Pengendali PID digital sudah menjadi standar di industri modern. Pengendali analog, yang bekerja langsung lewat rangkaian elektronik tanpa jeda pencuplikan (sampling), jarang dibahas. Penelitian ini membandingkan sinyal internal blok P, I, dan D pada plant yang sama masih terbatas. Kebanyakan studi hanya melihat respons keluaran akhir. Hasil penelitian ini dipresentasikan di International Conference on Smart Computing, IoT, and Machine Learning (SIML) 2026. read more

Kendali Level Air Berbasis SCADA Cloud, Cukup dengan Arduino dan ESP32

Artikel Tuesday, 27 October 2026

Sistem kendali industri biasanya identik dengan PLC dan perangkat lunak SCADA berlisensi mahal. Bagi UKM, institusi pendidikan, atau pengembang prototipe, biaya itu sering menjadi penghalang masuk ke era Industrial Internet of Things (IIoT). Hasil penelitian yang dilakukan oleh Dr. Ir. Fahmizal bersama tim, menunjukkan bahwa otomasi industri berbasis IIoT bisa dibangun dengan biaya sekitar seperlima dari sistem PLC konvensional.

Bagaimana Sistemnya Bekerja

Sistem diuji pada plant Armfield PCT-09, yaitu tangki air dengan pompa DC dan katup solenoid. Komponennya: read more

Pemetaan Posisi Wheel Mobile Robot dengan SLAM menggunakan RGBD Kamera Kinect

Artikel Thursday, 30 October 2025

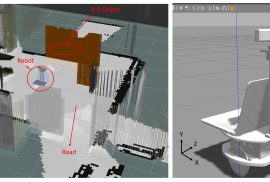
Dalam upaya mendukung pencapaian Sustainable Development Goals (SDGs), khususnya pada tujuan Industri, Inovasi, dan Infrastruktur (SDG 9), penelitian terkait sistem navigasi robotik terus dikembangkan untuk menciptakan teknologi yang efisien dan cerdas. Salah satu inovasi yang menarik perhatian adalah penerapan metode RGBD SLAM (Simultaneous Localization and Mapping) dalam pemetaan posisi mobile robot menggunakan kamera Kinect. Teknologi ini memungkinkan robot untuk mengenali lingkungan secara tiga dimensi dan menentukan posisinya secara real-time tanpa bantuan sistem penanda eksternal. read more

Inovasi RGBD SLAM: Sinergi Pendidikan Berkualitas dan Penguatan Industri Robotika Nasional

Artikel Friday, 18 July 2025

Kemajuan teknologi robotika telah menjadi bagian integral dari upaya pencapaian Tujuan Pembangunan Berkelanjutan (SDGs), khususnya SDG 4 dan SDG 9. Salah satu inovasi yang tengah dikembangkan adalah teknologi Simultaneous Localization and Mapping (SLAM), yang memungkinkan robot untuk melakukan pemetaan dan navigasi secara bersamaan dalam lingkungan tanpa GPS. Dalam konteks pendidikan tinggi, teknologi ini digunakan sebagai media pembelajaran yang mengintegrasikan teori dan praktik, membentuk ekosistem pendidikan yang adaptif terhadap kemajuan teknologi. Penerapan metode RGBD SLAM menggunakan kamera Kinect memberikan pengalaman langsung kepada mahasiswa untuk mengembangkan dan menguji sistem robotika secara komprehensif. Teknologi ini tidak hanya meningkatkan kapasitas individu, tetapi juga mendorong pengembangan kompetensi profesional di bidang teknik dan sains. Dengan memanfaatkan Robot Operating System (ROS), mahasiswa dan peneliti dapat menguji sistem secara real-time dalam simulasi dan implementasi lapangan. Hal ini menunjukkan sinergi antara pengembangan ilmu pengetahuan dan teknologi industri yang relevan dengan kebutuhan masa kini. read more

Simulasi Robot Line Follower dengan GUI MATLAB

Artikel Wednesday, 2 July 2025

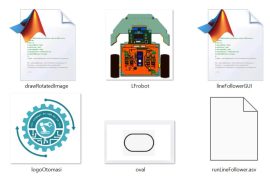
Simulasi Robot Line Follower dibuat menggunakan MATLAB dan bertujuan untuk meniru cara kerja robot dua roda dalam mengikuti garis. Simulator ini terdiri dari beberapa file utama, yaitu lineFollowerGUI.m untuk membuat tampilan antarmuka (GUI) yang memungkinkan pengguna mengatur nilai PID (Kp, Ki, Kd), memilih posisi awal robot, menjalankan simulasi, serta melihat grafik error, sinyal koreksi, dan status sensor.

File runLineFollower.m berisi logika utama pergerakan robot. Untuk menampilkan robot yang berputar sesuai arah geraknya, digunakan file drawRotatedImage.m. Folder ini juga berisi gambar-gambar pendukung. Untuk menguji simulasi, dibuat lintasan pada matlab sebagai berikut: read more

Desain Differential Drive Wheel Robot dengan ROS

Artikel Saturday, 19 October 2024

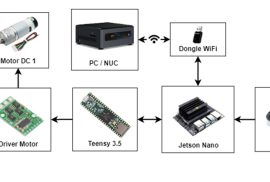
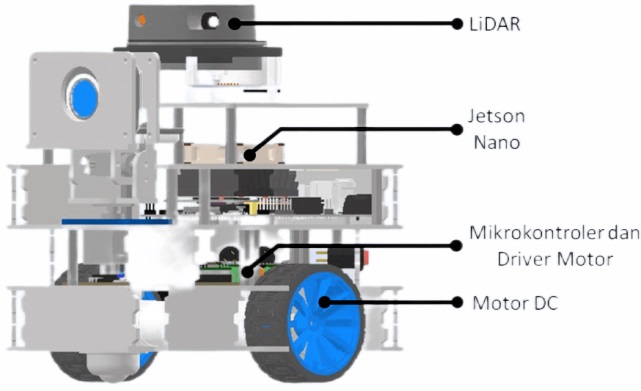
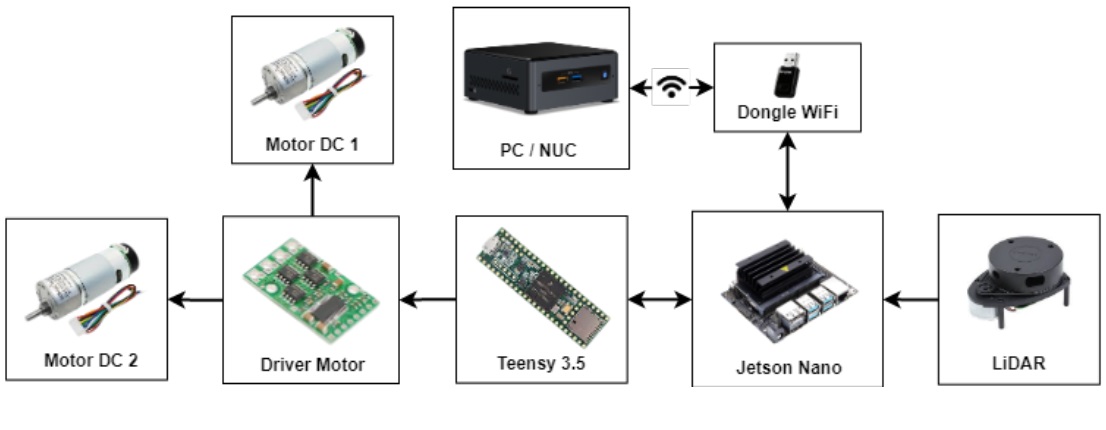
Desain Differential Drive Wheel Robot terdiri dari perangkat elektronika dan mekanika. Untuk perangkat PCB utama yang berisi, mikrokontroler (Teensy), driver motor DC, dan min-PC (Jetson Nano) dengan struktur mekanik robot seperti pada Gambar berikut:

Berikut merupakan detail kegunaan perangkat keras pengusun differential drive wheel robot yang digunakan:

  1. LiDAR A1M8, dengan frekuensi sebesar 10kHz yang digunakan untuk membaca dan mengirimkan data jarak dan sudut orientasi robot ke Jetson Nano untuk diproses menjadi data laser scan untuk pemetaan.
  2. Jetson Nano 4GB, sebagai otak dari robot yang melakukan proses pengolahan SLAM dan navigasi. Jetson Nano juga akan pengiriman data LiDAR, odometri, dan struktur robot ke stasiun utama yaitu NUC untuk ditampilkan.
  3. NUC digunakan sebagai komputer utama yang akan memproses dan menampilkan segala perintah yang diberikan dari Jetson Nano dan sebaliknya. Proses tersebut dilakukan dengan secara nirkabel menggunakan koneksi virtual.
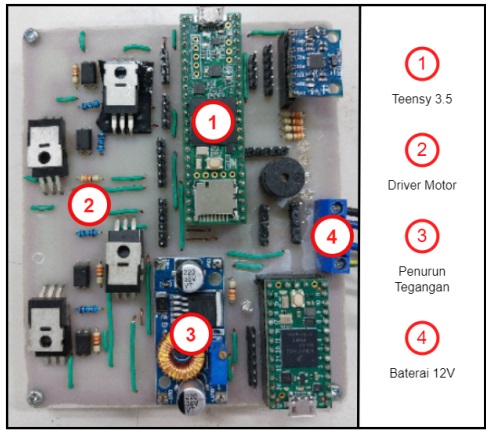
  4. Elektronik kontroler, bagian ini terdiri dari mikrokontroler Teensy 3.5, buck converter, driver motor, dan rangkaian pendukung lain seperti pada Gambar berikut:

Di bagian ini Teensy 3.5 berfungsi untuk memproses data encoder sehingga dapat menghasilkan data odometri yang dapat dikomunikasikan secara serial dengan Jetson Nano. Teensy juga berperan untuk mengendalikan kedua motor dengan bantuan driver motor terhadap input yang diberikan menggunakan kendali PID untuk mengatur kecepatan motor DC dari robot. read more

Implementasi Metode Hector SLAM menggunakan ROS pada Differential Drive Mobile Robot

Artikel Monday, 7 October 2024

Kemajuan pesat teknologi dalam beberapa tahun terakhir telah meningkatkan minat masyarakat umum tentang penggunaan teknologi dalam kehidupan sehari-hari khususnya dalam bidang otomasi dan robotika. Di sektor robotika, perkembangan teknologi yang cepat telah membawa perubahan revolusioner dalam proses otomasi industri. Robot kini digunakan secara luas di berbagai bidang, seperti manufaktur, pertanian, kesehatan, dan logistik untuk meningkatkan produktivitas dan efisiensi kerja. Pada bidang manufaktur dan logistik, robot otonom membantu meningkatkan efisiensi, mengurangi biaya, dan memastikan keselamatan dengan melakukan tugas-tugas berisiko secara rutin dan otomatis. Dalam bidang kesehatan, robotrobot membantu dalam perawatan pasien, pengiriman obat, dan menjaga kebersihan lingkungan. Sedangkan di bidang pertanian, robot-robot otonom membantu meningkatkan hasil panen dan menjaga kualitas tanaman melalui teknik pertanian yang lebih presisi . Untuk memungkinkan robot mencapai tujuan tersebut, berbagai metode dan algoritma dikembangkan guna memudahkan pengendalian robot dalam menyelesaikan tugas-tugas yang kompleks. read more

Desain Robot Mecanum Arm Manipulator 4-DOF

Artikel Wednesday, 9 September 2020

Pada dunia industri robot lebih dipilih dari pada tenaga manusia tidak terlepas dari berbagai kelebihannya. Salah satu kelebihan yang dipunyai adalah robot mam- pu melakukan pekerjaan yang dianggap berat oleh manusia sekalupun tanpa merasa lelah. Pekerjaan ini biasanya ditemui dalam bidang industri khususnya pada bagian produksi. Robot Mecanum dalam dunia industri dapat digunakan sebagai peningkat mobilitas pada suatu pabrik. Dengan adanya robot Mecanum, mobilitas barang dari satu tempat ke tempat lain dapat lebih cepat yang mana robot Mecanum mempunyai manuver yang luas dan dapat dengan mudah untuk dikendalikan. read more

Kinematika dan Olah Citra Robot SCARA Serpent

Artikel Wednesday, 9 September 2020

Perkembangan teknologi serta ilmu pengetahuan dari masa ke masa semakin berkembang. Perkembangan ini dapat dilihat pada banyaknya penggunaan robot dibidang industri. Pemilihan robot untuk menggantikan pekerjaan manusia tidak terlepas dengan berbagai kelebihannya. Salah satu kelebihannya, robot dapat melakukan suatu pekerjaan yang sama dan berulang tanpa merasakan lelah seperti halnya manusia

Salah satu dari jenis robot yang sering digunakan dalam dunia indutri adalah robot lengan selective compilance assembly robot arm atau biasa dikenal dengan robot SCARA Serpent. Robot SCARA terdiri dari base, lengan shoulder, elbow dan end-effector. Posisi end-effector pada robot SCARA berada pada sebuah koordiant kartesian (x, y). Dalam sistem, nilai koordinat (x, y) diubah menjadi sebuah nilai sudut lengan shoulder dan elbow dengan menggunakan sebuah persamaan kinematika balik. read more

Pemodelan dan Simulasi Sistem Motor Posisi pada Arm Robot dengan Kendali Pole Placement

Artikel Saturday, 8 August 2020

Robotika dalam industri sebenarnya sudah ada sejak lama, mulai sekitar abad 19 awal. Perlahan tapi pasti, robot pun akhirnya jadi andalan untuk menggantikan peran yang tak mungkin bisa dikerjakan manusia. Robot pertama yang dikenal dibangun pada 1937, diprogram untuk menyusun balok-balok kayu. Robot industri ini diciptakan dengan tujuan untuk mempercepat proses di pabrik, meningkatkan produktivitas pabrik. Seiring waktu, teknologinya bertumbuh semakin maju, aplikasi robotika juga semakin mutakhir dan maju. Mulai dari sekadar memilih dan meletakkan, hingga pada proses perakitan dan pengelasan. read more

123…9

Recent Posts

  • Analog atau Digital? Eksperimen PID Pengendali Level Air Ini Menunjukkan Keduanya Punya Keunggulan
  • Kendali Level Air Berbasis SCADA Cloud, Cukup dengan Arduino dan ESP32
  • Low-Cost Haiwell SCADA untuk Pengendalian Water Level System di Presentasikan pada SIML 2026
  • Pemetaan Posisi Wheel Mobile Robot dengan SLAM menggunakan RGBD Kamera Kinect
  • Inovasi RGBD SLAM: Sinergi Pendidikan Berkualitas dan Penguatan Industri Robotika Nasional

Recent Comments

  • Harvey on Test Bench Gimbals Rig for Quadcopter CAD Design
  • Nassim AMALOU on Test Bench Gimbals Rig for Quadcopter CAD Design
  • bayu on Light Dimmer Circuit Using IC NE555
  • Ilmi Khazana on Alat Penetas Telur Berbasis Android
  • Bakti prapdanu on Timer 5 Minutes Circuit Design Using IC NE555
Universitas Gadjah Mada

Departemen Teknik Elektro dan Informatika, Sekolah Vokasi, Universitas Gadjah Mada
Jl. Grafika No. 2 Kampus UGM, Yogyakarta 55281

Penanggung Jawab : Dr. Ir. Fahmizal, S.T., M.Sc., IPM., ASEAN Eng., SMIEEE.

Site: http://fahmizal.staff.ugm.ac.id

Email : fahmizal@ugm.ac.id


Recent Comments

  • Harvey on Test Bench Gimbals Rig for Quadcopter CAD Design
  • Nassim AMALOU on Test Bench Gimbals Rig for Quadcopter CAD Design
  • bayu on Light Dimmer Circuit Using IC NE555
  • Ilmi Khazana on Alat Penetas Telur Berbasis Android
  • Bakti prapdanu on Timer 5 Minutes Circuit Design Using IC NE555

© Sekolah Vokasi Universitas Gadjah Mada

KEBIJAKAN PRIVASI/PRIVACY POLICY